1. Sudarea cu oscilație
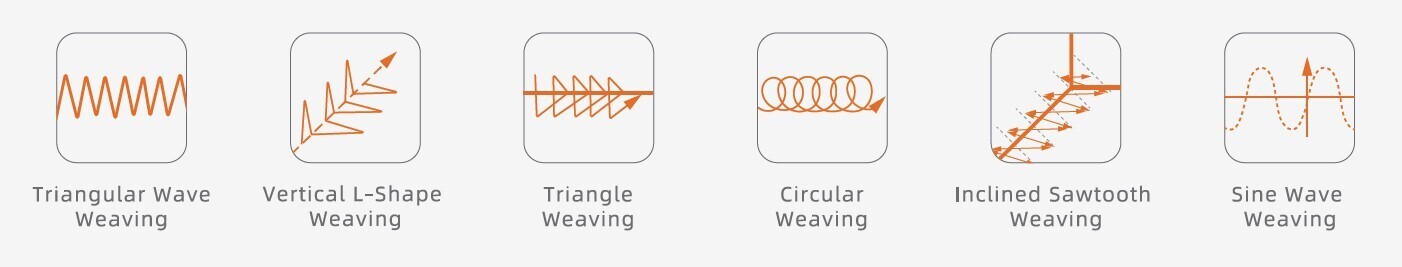
Funcția de oscilație a roboților FAIRINO acceptă diverse modele: undă triunghiulară, formă de L verticală, triunghi, cerc, undă înclinată din dinte de ferăstrău și undă sinusoidală.
Tehnologie de sudare precisă și fiabilă pentru aplicații industriale solicitante.
Suportă protocoale de comunicații digitale precum CANopen, EtherCAT și Modbus TCP și se poate conecta la mașini de sudură cu diverse interfețe Ethernet industriale și field bus.
Dispune de comunicație analogică cu I/O analogic și capabilități de comunicare I/O digitală, permițând configurarea cu un singur clic între aparatul de sudură și robot.
Pachetul de procese de sudare dezvoltat independent de FAIRINO acceptă diverse tehnici de sudare, inclusiv sudarea cu arc, sudarea colțurilor, sudarea plată, sudarea segmentelor și sudarea cu proces dublu.
Funcția de oscilație a roboților FAIRINO acceptă diverse modele: undă triunghiulară, formă de L verticală, triunghi, cerc, undă înclinată din dinte de ferăstrău și undă sinusoidală.
Urmărirea arcului este o tehnologie cheie în automatizarea sudării. La sudarea în unghi drept, în formă de U, în formă de V și alte caneluri, sistemul utilizează datele de curent și tensiune de sudare după aprinderea arcului pentru a calcula poziția pistoletului de sudură în raport cu centrul canelurii. Compensează abaterile de sudură în timp real pentru a asigura o poziție precisă de sudare și o calitate stabilă a sudurii.
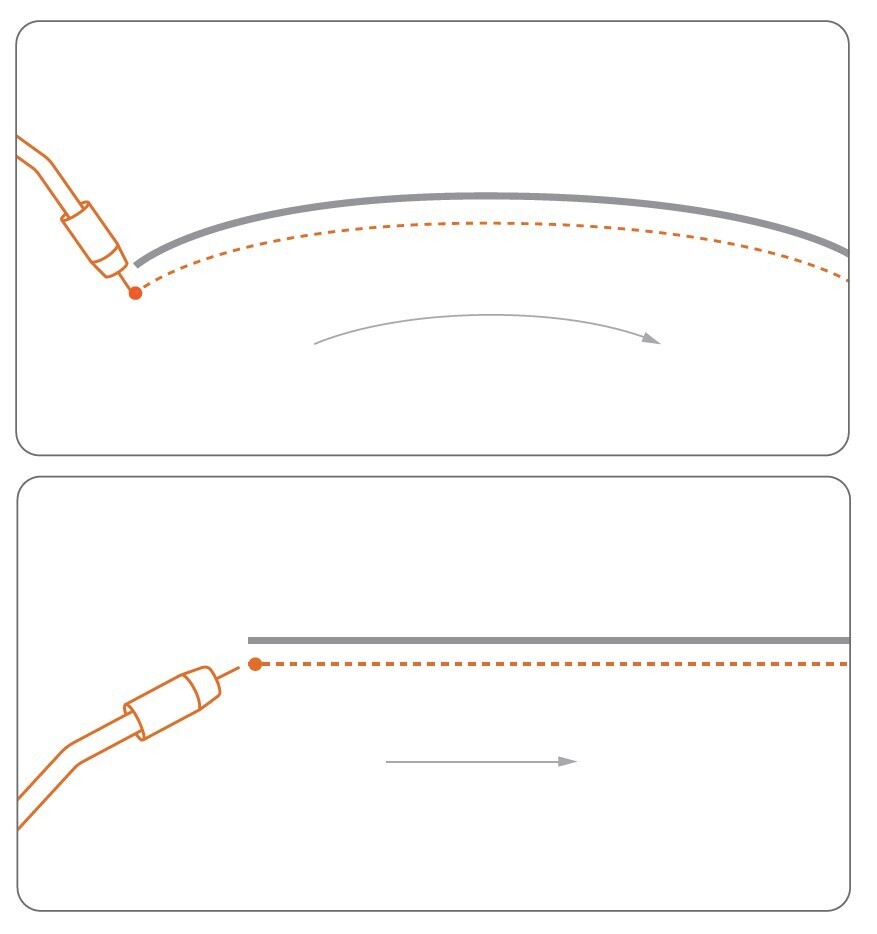
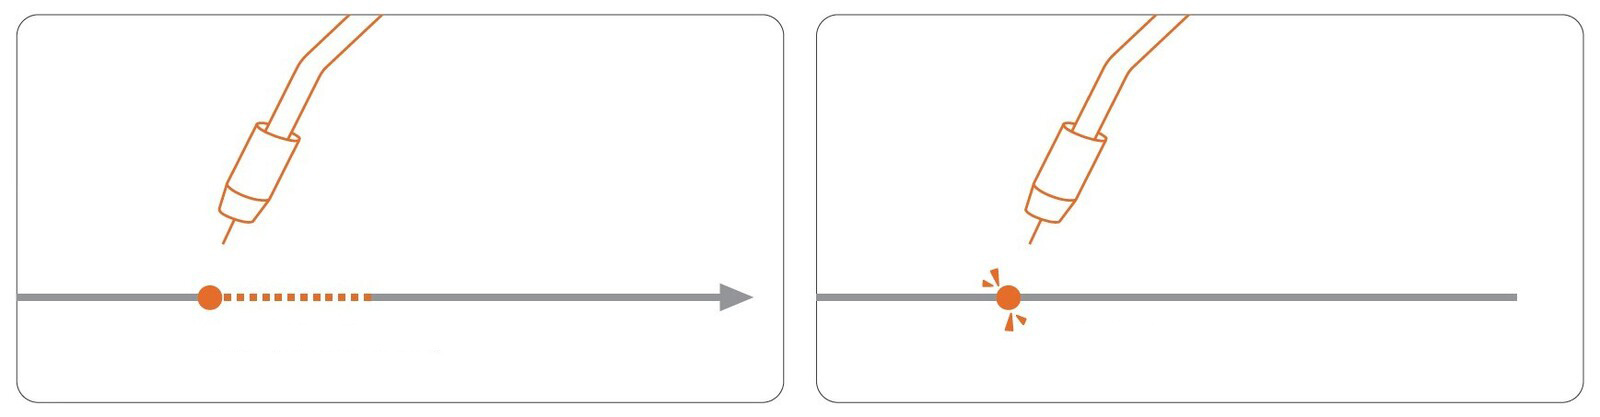
Urmărirea cusăturii se referă la detectarea modificărilor semnalului electric al firului de sudură la contactul cu suprafața piesei de prelucrat pentru a determina poziția reală a piesei de prelucrat în sistemul de coordonate al robotului. După predarea punctelor de parcurs de detectare a poziţiei, robotul caută automat limita suprafeţei piesei de prelucrat. Când firul de sudură atinge suprafața piesei de prelucrat, are loc o schimbare a semnalului de tensiune, pe care aparatul de sudură o comunică înapoi robotului. La primirea semnalului, robotul înregistrează poziția la limită a suprafeței piesei de prelucrat.

Această funcție reia sudarea după ce operatorul a oprit procesul sau după evenimente neașteptate, cum ar fi o coliziune sau pierderea arcului. Robotul poate reaprinde arcul în poziția inițială de întrerupere și poate continua sarcinile de sudare rămase. Înainte de repornire, robotul se deplasează automat înapoi la o distanță specificată de-a lungul direcției de sudare. Acest lucru creează o suprapunere cu sudura existentă pentru a asigura calitatea sudurii.
Reluarea funcționării după o întrerupere sau o coliziune:
Laboratorul FAIRINO AIR Lab folosește algoritmi avansati vizuali și de mișcare pentru a permite roboților colaborativi să aibă capacități autonome de învățare și de luare a deciziilor mai puternice, îmbunătățind experiența om-mașină.
FAIRINO AIR Lab acceptă o varietate de limbaje de programare, inclusiv C, C#, Python, Ros, Tcp/IP, oferind o selecție bogată pentru dezvoltatori cu medii tehnice diferite. Utilizatorii pot dezvolta aplicații secundare pentru a extinde funcțiile aplicației robotului în funcție de nevoile lor.
Echipat cu capabilități puternice de recunoaștere automată a cusăturilor, folosind algoritmi de nor de puncte pentru a obține recunoașterea automată a cusăturilor cu sau fără modele.
Nu este necesară predarea sau programarea, capabilă să prezică în avans provocările de sudare, eliminând necesitatea modelării manuale și îmbunătățind eficiența pregătirii sudurii.
Potrivit pentru producția cu multe variante de produs și loturi mici, îndeplinind diverse cerințe de producție.
Sudare robotică accesibilă pentru producție flexibilă, eficientă și precisă.
 | Andreas Hubrich |
Adresa companiei
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Confidențialitatea dvs. este importantă pentru noi
Folosim cookie-uri pentru funcționarea corectă a acestui site. mai multe informații.
CookieCrumbz 2.10